تحقیقات انویدیا چسبندگی پیشرفته، رانندگی خودکار هوشمندتر و آموزش نماینده را در مقیاس امکان پذیر می کند

چیزی که گیره ربات را مفید می کند این نیست که می تواند یک شی را بگیرد. بلکه این است که او می تواند چیز بعدی و چیز بعدی را با ابزاری که قبلاً هرگز در دست نداشته است، انتخاب کند.
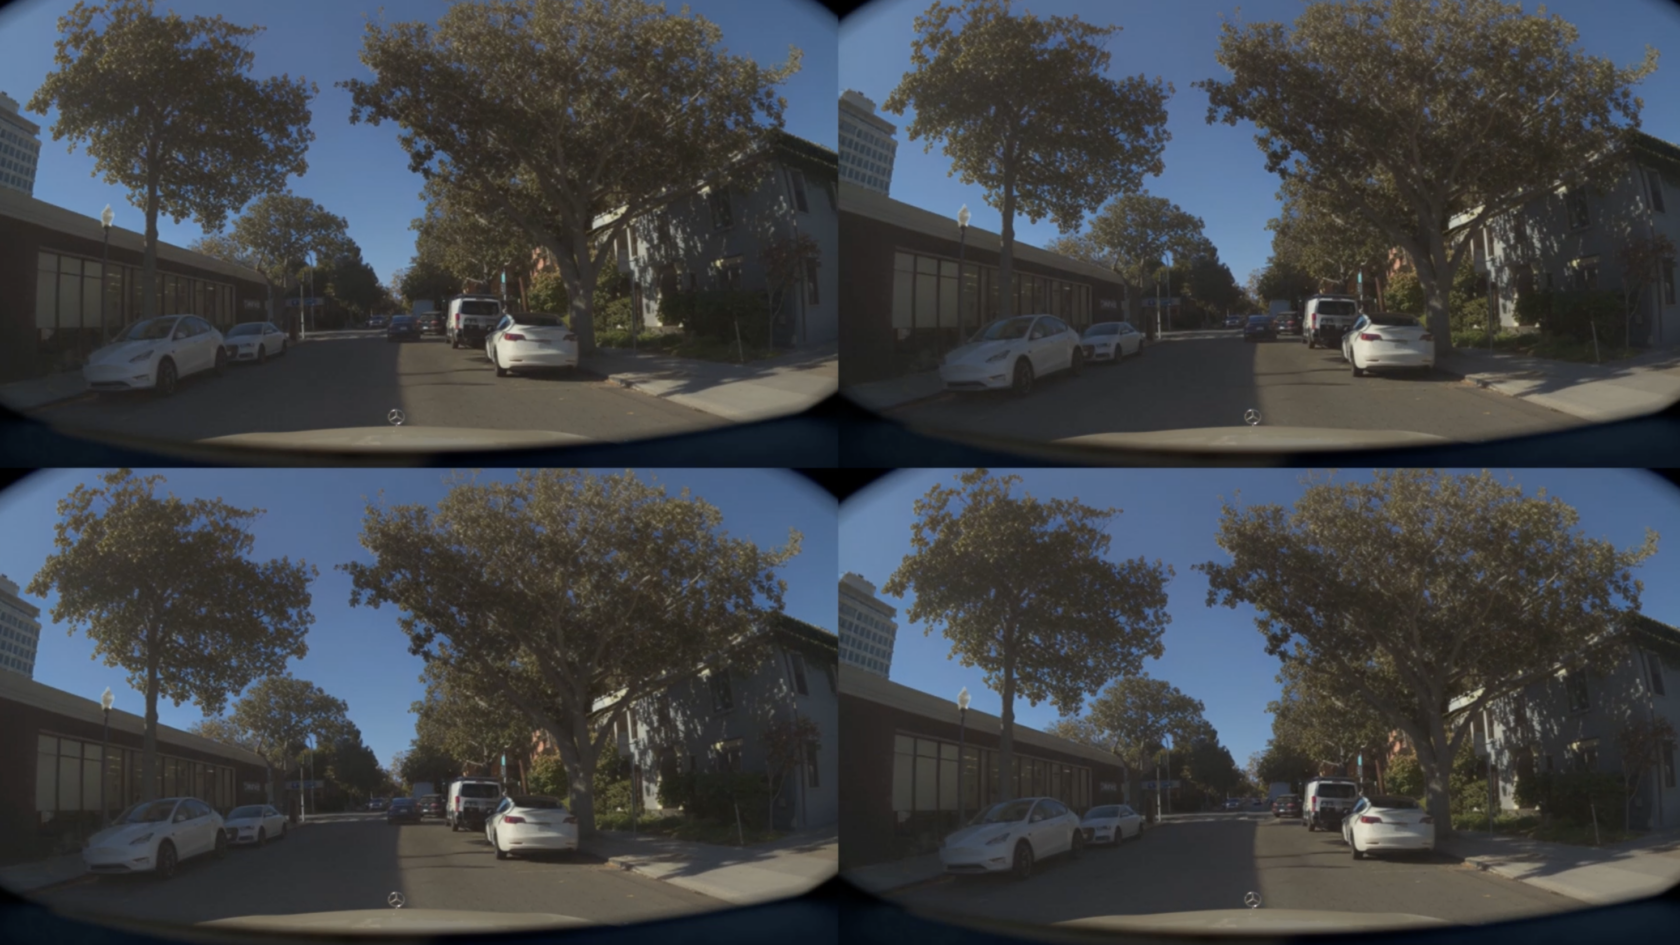
چیزی که یک سیستم خودروی خودران را ایمن میکند نه تنها این است که میتواند به موقعیت فکر کند، بلکه میتواند این کار را با سرعت کافی بر اساس سختافزار نصب شده در خودرو انجام دهد.
چیزی که یک عامل مجازی را قادر می سازد، قرار گرفتن در معرض هر چه بیشتر محیط های مختلف قبل از مواجهه با دنیای واقعی است.
در کنفرانس بینایی کامپیوتری و تشخیص الگوی (CVPR) امسال، تحقیقات انویدیا سه مقاله ارائه میکند که به هر یک از این چالشها میپردازد – و یک موضوع مشترک دارند: آموزش در مقیاس، سیستمهایی را ایجاد میکند که در برنامههای مختلف تعمیم مییابند.
این سه مقاله به چالش های مختلف در تحقیقات هوش مصنوعی فیزیکی می پردازند:
- GraspGen-Xاولین مدل پایه برای گرفتن شات صفر، بر روی میلیاردها گیره شبیه سازی شده آموزش داده شد تا با هر چنگ نشان داده شده کار کند.
- LCDrive مدلی را معرفی می کند که استدلال مبتنی بر متن گران قیمت را با بازنمایی های نهفته فشرده جایگزین می کند و به خودروهای خودران اجازه می دهد تا سریعتر روی سخت افزار تعبیه شده فکر کنند.
- نیتروژن یک مدل پایه هوش مصنوعی گیم پلی تعمیم یافته است که از NVIDIA Isaac GR00T مدل معماری برای پایه های ربات برای کمک به آموزش عوامل تجسم یافته در محیط های مجازی بیش از ده ها هزار ساعت تعامل.
NVIDIA نیز در CVPR رونمایی شد مهارت های جدید عامل هوش مصنوعی فیزیکی که به محققان و توسعه دهندگان کمک می کند تا توسعه وسایل نقلیه خودران، ربات ها و سیستم های هوش مصنوعی بینایی را تسریع کنند.
اولین مدل پایه برای گرفتن
بیشتر سیستمهای هوش مصنوعی رباتیک، متخصص هستند.
الف چشم انداز-زبان-عمل خط مشی آموزش دیده برای یک گیره دو انگشتی یاد می گیرد که فقط با آن دو انگشت چنگ بزند. به همین ترتیب، یک خط مشی چنگ زدن ماهرانه فقط برای چنگک چند انگشتی سفارشی که روی آن آموزش دیده است، کار خواهد کرد. برای هر تجسم جدید، فرآیند معمولاً باید تکرار شود، که به دادههای آموزشی جدید، پالایش و اعتبارسنجی نیاز دارد. این محدودیت به این معنی است که اکثر شرکت های رباتیک یک گیره را انتخاب می کنند، برای آن آموزش می بینند و به آن می چسبند.
GraspGen-X اولین مدل پایه ای است که برای از بین بردن این تنگنا ساخته شده است.
GraspGen-X مانند یک مدل زبان بزرگ که میتواند درک خود از زبان را در یک کار جدید بدون آموزش مجدد اعمال کند، درک خود از هندسه و تماس خود را با هر گیره رباتی که با آن روبرو میشود اعمال میکند. با توجه به هندسه یک گیره جدید و یک شی ناشناخته که قبلاً هرگز دیده نشده است، این مدل پیشنهادات قابل اعتمادی را ایجاد می کند تا ربات را قادر به درک شیء کند.
برای دستیابی به این هدف، محققان به مجموعه داده ای نیاز داشتند که جمع آوری آن در مقیاس بزرگ در دنیای واقعی غیرممکن باشد. آنها 2 میلیارد برداشت شبیه سازی شده را در هزاران شکل شی و پیکربندی گیره مصنوعی ایجاد کردند، که تنوع عوامل شکلی را که یک ربات مستقر ممکن است با آن مواجه شود پوشش می دهد.
برای توسعه دهندگان ربات، این مدل پایه نیاز به چرخه های آموزشی در هر گیره را از بین می برد و می تواند در خارج از جعبه برای انواع گیره های معمولی استفاده شود. GraspGenX را می توان در ترکیب با curoboV2یک کتابخانه برنامهریزی حرکتی جدید با شتاب CUDA برای دستیابی به این حالتهای درک در محیطهای ناآشنا.
بر اساس پایگاه تحقیقاتی GraspGen، مقاله دیگری، Grasp-MPC – ارائه شده در ICRA 2026 – مرحله بعدی را در خط لوله برمی دارد: انتقال از تولید گریپ به اجرای گریپ در یک حلقه بسته.
وسایل نقلیه خودران یاد می گیرند سریعتر فکر کنند
در سالهای اخیر، محققان کشف کردهاند که اجازه دادن به هوش مصنوعی برای استدلال – ایجاد مراحل میانی تفکر قبل از ارائه پاسخ – میتواند به طور قابل اعتمادی تصمیمگیری را بهبود بخشد.
برای وسایل نقلیه خودران، چالش این است که این استدلال را در سخت افزار یک وسیله نقلیه واقعی اعمال کنیم. استدلال مبتنی بر متن بر اساس قطارهای فکری، کلمات را تولید می کند و هر کلمه نشانه ای است که تولید آن زمان می برد. در پردازنده یک ماشین، تعداد توکن ها یک محدودیت واقعی در سرعت پاسخگویی سیستم است.
LCDrive این مشکل را با جایگزین کردن کلمات با نمایش های نهفته فشرده حل می کند.
به جای ایجاد مراحل استدلالی قابل خواندن برای انسان، سیستم در یک فضای پنهان فشرده فکر می کند: حالت هایی که به جای تولید متن، اطلاعات مکانی را ضبط می کند. این معماری به طور متناوب بین دو نوع تفکر تغییر می کند: تصور اعمال نامزد، و سپس پیش بینی اینکه در صورت انجام آن اقدامات، جهان چگونه خواهد بود.
از آن وضعیت جهانی پیش بینی شده برای اصلاح حرکت بعدی خود استفاده می کند. این همان حلقه استدلال است – فقط به شکل محاسباتی کارآمدتر از زبان طبیعی.
نتیجه: کیفیت خروجی قابل مقایسه با استدلال مبتنی بر متن، که از حدود نیمی از نشانه ها استفاده می کند.
مدل بر روی آن ساخته شده است NVIDIA Alpamayo و با استفاده از نظارت برگرفته از داده های خودروی موجود آموزش دیده است.
عوامل مجسم آموزش دیده در دنیای مجازی
Isaac GR00T – مدل پایه باز NVIDIA برای ربات های انسان نما – بر اساس یک اصل ساده ساخته شده است: یک مدل را در موقعیت های مختلف به اندازه کافی قرار دهید، و آن را به موقعیت هایی تعمیم دهید که هنوز ندیده است.
نیتروژن این اصل را به محیطهای مجازی گسترش میدهد و از معماری GR00T برای آموزش یک مدل پایه برای عوامل تجسمشده در طیف وسیعی از جهانهای مجازی استفاده میکند.
بازیهای ویدیویی چیزی را ارائه میدهند که ساختن آن از ابتدا دشوار است: جهانهای ساختارمند و متنوع با اهداف مشخص و شرایط مشخص برای موفقیت. آنها محیط های آموزشی با کیفیتی هستند که در مقیاس در دسترس هستند.
NitroGen با آنها اینطور رفتار میکند – بهعنوان یک زمین آموزشی برای مامورانی که در نهایت برای مقابله با موقعیتهای واقعی یا شبیهسازیشده جدید آموزش میبینند، مانند نیرو دادن به رباتی که بر اساس دستورالعملهای گستردهای مانند «این چیزها را در انبار بگذارید».
با آموزش بیش از 1000 بازی و 40000 ساعت تعامل با استفاده از مدلی مبتنی بر GR00T، عوامل یاد می گیرند که در محیط های مختلف تعمیم دهند. این مدل در طیف وسیعی از بازیهای نقشآفرینی اکشن، پلتفرمرها، بازیهای سرکش و بازیهای جهان باز مورد ارزیابی قرار گرفت و رفتارهای گیمپلی شامل مبارزه، ناوبری و اکتشاف را نشان داد.
همین تکنیکها در نهایت میتوانند به فعال کردن شخصیتهای غیربازیکن، همراهان هوش مصنوعی و سیستمهای گیمپلی سازگارتر در بازیها و همچنین آزمایش گستردهتر محیطهای پیچیده بازی کمک کنند.
در شرایط ضعیف از نظر داده (جایی که یک عامل تنها نمونه های انگشت شماری از یک محیط جدید را دیده است)، شروع با NitroGen به عامل ها مزیت بزرگی می دهد و عملکرد را تا 52 درصد نسبت به روش های پیشرفته قبلی بهبود می بخشد.
مدل منبع باز است، در دسترس است GitHub و صورت در آغوش گرفته.
بیشتر بدانید NVIDIA در CVPR و تحقیقات NVIDIA را بررسی کنیدکار در هوش مصنوعی فیزیکی، بینایی کامپیوتر و سیستمهای مستقل. شروع کنید ابزارهای روباتیک Isaac GR00T و NVIDIA.