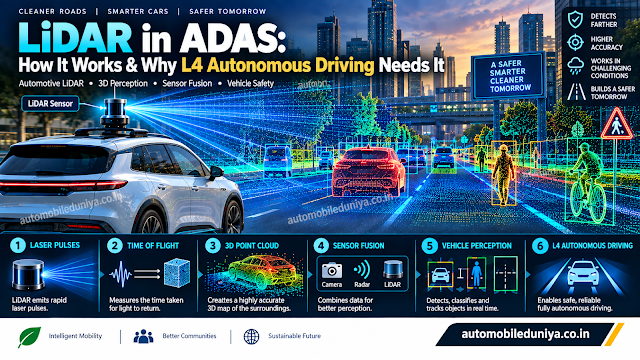
تشخیص و محدوده نور (LiDAR) یک فناوری سنجش از دور است که فاصله ها را با زمان بندی پالس های لیزری که از اجسام منعکس می شوند اندازه گیری می کند. LiDAR با اسکن پرتوهای لیزر خود از طریق یک محیط، سه بعدی متراکم ایجاد می کند ابرهای نقطه ای از محیط زیست سیستم های مدرن LiDAR در دو نوع اصلی وجود دارند: زمان پرواز (ToF)، که پالس های نانوثانیه ای ساطع می کند و زمان رفت و برگشت را اندازه گیری می کند و منسجم/FMCW (موج پیوسته مدوله شده فرکانس)که از لیزرهای موج پیوسته با بوق های فرکانس برای اندازه گیری برد و سرعت استفاده می کند. اسکن LiDAR ها معمولاً از آینه های چرخان یا MEMS برای اسکن پرتوها استفاده می کنند حالت جامد LiDAR ها (فلش یا آرایه فازی) قطعات متحرک را حذف می کنند. مشخصات کلیدی حسگر شامل برد (اغلب 100-300+ متر برای خودرو)، دقت (اغلب ~1-2 سانتی متر)، وضوح زاویه ای (تا 0.1 درجه یا کمتر)، نرخ فریم (معمولا 10 تا 20 هرتز برای جابجایی کامل) و میدان دید (به عنوان مثال 360 درجه افقی برای واحدهای روی سقف) است.
دادههای ابر نقطه LiDAR از طریق خط لوله پردازش میشوند: برگرداندههای لیزر خام سپس به نقاط سه بعدی تبدیل میشوند. SLAM (محلی سازی و نقشه برداری همزمان) الگوریتم ها نقشه ای را می سازند یا به روز می کنند و وسیله نقلیه را تعیین می کنند. تشخیص و طبقهبندی اشیاء بر روی ابر نقطه انجام میشود (اغلب از طریق یادگیری ماشینی روی وکسلها یا برآمدگیهای چشم پرنده)، و این تشخیصها با دادههای دوربین و رادار ترکیب میشوند تا قابلیت اطمینان را بهبود بخشند و برچسبهای معنایی اضافه کنند.
علیرغم مزایا، LiDAR دارای آن است محدودیت ها: سیگنالها در باران، برف یا گرد و غبار ضعیفتر میشوند (برای مثال، باران شدید میتواند دامنه را تا 30 درصد کاهش دهد)، مه پرتوها را پراکنده میکند (اگرچه LiDAR اغلب در مه ملایم از دوربینها بهتر عمل میکند)، و انسدادهای خط دید میتوانند اجسام را در پشت دیگران پنهان کنند. واحدهای LiDAR نیز نسبتاً گران هستند (واحدهای مکانیکی امروزه حدود 10000 تا 20000 دلار قیمت دارند) و به لیزرهای ایمن برای چشم و بسته بندی خودرو نیاز دارند.
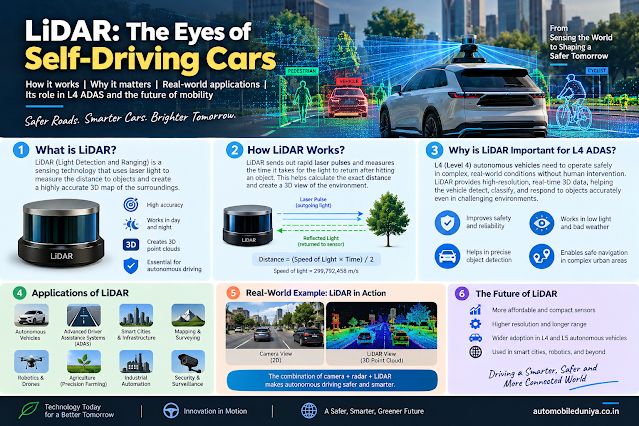
برای خودرو سطح 4 ADAS / خودمختاریLiDAR نقش مهمی ایفا می کند. دادههای سهبعدی با وضوح بالا تا حد زیادی به سنجش وظایفی مانند تشخیص موانع، حفظ خطوط و مکان یابی دقیقبه ویژه در سناریوهای پیچیده شهری. LiDAR افزونگی را برای دوربینها/رادار فراهم میکند، ایمنی را در موارد لبه (نور ضعیف، روشن شدن ناگهانی) بهبود میبخشد و تضمین میکند که سیستمها میتوانند استانداردهای ایمنی سختگیرانه (ISO 26262 ایمنی عملکردی، ISO 21448 SOTIF) را رعایت کنند. تلاشهای صنعتی مانند گواهینامه ISO 26262 ASIL-B Hesai و UL 4700 برای LiDAR بر چارچوب نظارتی در حال تحول تأکید دارد.
با نگاهی به آینده، روندهای LiDAR در حال تمرکز هستند کاهش هزینه و ادغام حالت جامد. شرکت ها به دنبال سنسورهای آماده ADAS زیر 200 دلار هستند. FMCW LiDAR نوظهور تشخیص سریع سرعت را میدهد و پشتههای ادراک به طور فزایندهای حسگر و مبتنی بر هوش مصنوعی میشوند. LiDAR کاربردهای بتن در زمینه های مختلف پیدا می کند: اتومبیل ها و کامیون های خودران (Waymo، Cruise، Mercedes) از LiDAR 360 درجه برای ناوبری استفاده می کنند. LiDAR هوایی نقشه های بسیار دقیق زمین را ایجاد می کند. ربات های متحرک (مانند AGV های انبار یا Boston Dynamics Spot) از LiDAR SLAM برای ناوبری استفاده می کنند. کشاورزی هوشمند از LiDAR بر روی تراکتورها و هواپیماهای بدون سرنشین برای نقشه برداری محصول استفاده می کند. و پروژه های زیرساختی از LiDAR برای بررسی های سه بعدی و نظارت بر ساختار استفاده می کنند.
در زیر اصول، مشخصات، خط لوله داده، محدودیتها، استانداردها، روندها و برنامههای کاربردی LiDAR را با تأکید بر اینکه چرا ADAS سطح 4 بر قابلیتهای منحصربهفرد LiDAR متکی است، توضیح میدهیم.
شکل: یک سنسور LiDAR در حال چرخش خودرو بر روی سقف یک وسیله نقلیه. LiDAR مدرن با حرکت لیزرها و زمان بندی بازگشت آنها، ابرهای نقطه سه بعدی با وضوح بالا ایجاد می کند.
LiDAR چیست و چگونه کار می کند؟
LiDAR (Light Detection and Ranging) یک روش سنجش از راه دور فعال است که با انتشار نور لیزر و اندازه گیری زمان بازگشت به حسگر، تصاویر سه بعدی ایجاد می کند. اصل اساسی LiDAR زمان پرواز (ToF): یک پالس لیزر کوتاه ساطع می شود، روی اشیاء منعکس می شود و زمان بازگشت برای محاسبه فاصله ثبت می شود (Distance = ج·ToF/2). با تکرار این کار در چندین جهت (اسکن) یا ارسال یک فلاش گسترده، یک ابر نقطه سه بعدی ایجاد می شود. ToF LiDAR از لیزرهای پالسی (ns پالس) و آشکارسازهای سریع (اغلب SPAD یا APD) استفاده می کند.
منسجم/FMCW LiDAR یک جایگزین است: یک لیزر پیوسته که فرکانس آن به صورت خطی چیپ می شود. اختلاف فاز/فرکانس بین نور ساطع شده و دریافتی دامنه را نشان می دهد (و تغییر داپلر سرعت می دهد). FMCW میتواند تحت شرایط خاص حساستر باشد و سرعت نسبی را مستقیماً اندازهگیری کند، اما تاکنون در وسایل نقلیه پیچیدهتر و کمتر رایج است. سیستمهای FMCW میتوانند از فرمان پرتو دو بعدی (به عنوان مثال، آرایههای فازی نوری) بدون قطعات متحرک استفاده کنند.
اسکن در مقابل حالت جامد: LiDAR های سنتی از اسکنرهای مکانیکی (آینه های چرخان یا محفظه های چرخان) برای جارو کردن پرتوها در عرض 360 درجه یا میدان دید دیگر استفاده می کنند. Flash LiDAR (حالت جامد) کل صحنه را به یکباره در یک آرایه آشکارساز دوبعدی روشن می کند. روشهای جدیدتر حالت جامد شامل سیستمهای میکرو الکترومکانیکی (MEMS) آینهها یا آرایههای فازی نوری برای هدایت الکترونیکی پرتوها است. اینها تعداد قطعات متحرک را برای قابلیت اطمینان و ساخت بهتر کاهش می دهند. به عنوان مثال، MicroVision’s Movia S یک LiDAR آرایه فازی حالت جامد برای ADAS با میدان دید افقی ثابت 180 درجه و برد 200 متر است.
طول موج لیزر: بسیاری از LiDAR ها از 905 نانومتر (محدوده آشکارساز سیلیکون) یا 1550 نانومتر (چشم ایمن تر، اما به آشکارسازهای InGaAs نیاز دارند) استفاده می کنند. کلاس ایمنی چشم (اغلب کلاس 1 برای اتومبیل ها) انرژی پالس را محدود می کند.
مشخصات سنسور LiDAR
مشخصات کلیدی LiDAR که باید در نظر گرفته شود عبارتند از:
- محدوده: حداکثر فاصله تشخیص (تا یک هدف بازتابی 10٪) – اغلب 100 تا 300 متر برای واحدهای خودرو. سیستمهای دوربرد (مانند Luminar) به 200-250 متر میرسد، در حالی که برد کوتاه LiDAR (مثلاً کمک پارکینگ) میتواند به دهها متر برسد.
- دقت: دقت برد (± خطا) معمولاً در حد 1 تا 2 سانتی متر در LiDAR خودروهای مدرن است. این بستگی به دقت زمان بندی و اپتیک دارد.
- وضوح زاویه ای: واگرایی پرتو یا فاصله بین خطوط اسکن. در درجه یا میلی متر در فاصله بیان می شود. LiDAR خودرو عدم قطعیت برد تا 2 سانتی متر را تحمل می کند که مربوط به وضوح زاویه ای کمتر از یک درجه است.
- چگالی نقطه / امتیاز در ثانیه (PPS): نرخ داده (نقاط در ثانیه). در ترکیب با نرخ فریم، این مشخص می کند که هر اسکن چقدر فشرده است. یک LiDAR معمولی چرخان می تواند صدها هزار امتیاز در ثانیه ارائه دهد.
- نرخ فریم: هر چند وقت یکبار LiDAR یک ابر نقطه کامل تولید می کند (به عنوان مثال 10-20 هرتز معمول است). نرخ فریم بالاتر بهروزرسانیهای به موقع بیشتری را برای صحنههای پویا فراهم میکند.
- میدان دید (FOV): منطقه تحت پوشش. بسیاری از واحدهای نصب شده روی سقف 360 درجه افقی × 30-40 درجه عمودی هستند. حالت جامد ممکن است میدان دید محدودی داشته باشد (مثلاً 120 درجه × 30 درجه برای هر سنسور، نیاز به چندین واحد برای پوشش کامل).
- نرخ تازه سازی و تاخیر: چقدر سریع به روز می شود. برای وسایل نقلیه پرسرعت بسیار مهم است.
- اندازه، قدرت و هزینه: هدف Automotive LiDAR بسته بندی واجد شرایط خودرو (محدوده دمایی وسیع) و حداقل اندازه/قدرت است. از لحاظ تاریخی، LiDAR بسیار گران بوده است (10000 دلار به بالا)، اما واحدهای جدید (به عنوان مثال Luminar) 500 تا 1000 دلار برای هر حسگر به ارمغان آورده است.
طراحان مشخصات را بر اساس مورد استفاده انتخاب می کنند: رانندگی در بزرگراه به برد طولانی (200 متر) نیاز دارد، رانندگی در شهر دارای وضوح زاویه ای بالا برای موانع نزدیک است.
مشخصات معمول LiDAR شامل محدوده تشخیص، دقت، میدان دید، وضوح زاویه ای، سرعت نقطه و نرخ فریم است.
خط لوله پردازش داده LiDAR
یک سیستم مجهز به LiDAR سیگنال های لیزری خام را طی چند مرحله به مشاهدات قابل استفاده تبدیل می کند:
-
تولید ابر نقطه ای: هر برگشت پالس لیزری دارای مهر زمانی است و به یک نقطه سه بعدی (x,y,z) تبدیل می شود. مجموعه نقاط در سراسر یک اسکن یک ابر نقطه را تشکیل می دهد که سطوح موجود در محیط را نشان می دهد.
-
SLAM / محلی سازی و نقشه برداری: این سیستم اغلب از SLAM (محلی سازی و نقشه برداری همزمان) یا کیلومتر شماری برای ادغام اسکن های متوالی استفاده می کند. به عنوان مثال، همانطور که یک ماشین خودران حرکت می کند، قاب های LiDAR جدید با نقشه های قبلی یا با داده های GPS/IMU برای تخمین نگرش دقیق وسیله نقلیه و ساختن یک نقشه تراز می شوند. دقت LiDAR آن را برای محلیسازی عالی میسازد: میتواند نشانههای ثابت (محورها، قطبها) را حتی در شرایط بد شناسایی کند. شرایط GPS
-
تقسیم بندی و تشخیص اشیا: ابر نقطه به خوشه های مربوط به اشیاء مختلف تقسیم می شود. روشهای کلاسیک از خوشهبندی فضایی (مانند DBSCAN، خوشهبندی اقلیدسی) یا برازش مدل استفاده میکنند. رویکردهای مدرن از شبکههای عصبی عمیق (مثلاً پرتاب کردن ابر به نمای چشم پرنده برای پردازش CNN یا شبکههای مبتنی بر نقطه سه بعدی) برای شناسایی و طبقهبندی اشیا (ماشینها، عابران پیاده، دوچرخهسواران) استفاده میکنند. به عنوان مثال، یک ابر نقطه LiDAR از یک صحنه ترافیک می تواند توسط یک شبکه عصبی پردازش شود و برای انجام محدود کردن وسیله نقلیه هدایت می شود.
-
فیوژن سنسور: اشیاء شناسایی شده از LiDAR با داده های دوربین و رادار ترکیب می شوند تا قابلیت اطمینان را بهبود بخشند. دوربین ها رنگ/بافت با وضوح بالا و شکل دوبعدی را ارائه می دهند. رادار سرعت می دهد و در آب و هوای بد کار می کند. به عنوان مثال، یک ماژول فیوژن می تواند یک خوشه LiDAR را با یک ماشین شناسایی شده توسط دوربین هماهنگ کند و امتیازات اطمینان و حالت نسبی آنها را ترکیب کند. این افزونگی به عملکردهای حیاتی ایمنی کمک می کند.
-
ردیابی و پیش بینی: هنگامی که اشیاء شناسایی می شوند، یک ماژول ردیابی (اغلب فیلترهای کالمن یا فیلترهای عصبی) آنها را در طول زمان ردیابی می کند و حرکت آینده آنها را پیش بینی می کند. این به سیستم برنامه ریزی/کنترل وارد می شود. داده های دقیق برد و سرعت LiDAR (اگر FMCW) به ردیابی دقیق کمک می کند، به عنوان مثال. تخمین سرعت عابر پیاده
بنابراین خط لوله از بازگشت لیزر خام به ابرهای نقطه ای ← SLAM/محلی سازی ← تشخیص/طبقه بندی شی ← ردیابی ← ادغام حسگر با دوربین/رادار ← تصمیم گیری های مستقل جریان می یابد.
LiDAR به وسایل نقلیه خودران اجازه می دهد تا نقشه های ابر نقطه ای متراکم تولید کنند نقشه برداری و محلی سازیو برای شناسایی موانع برنامه ریزی مسیر.
برنامه های اصلی در تمام بخش ها
-
خودرو (ADAS/Autonomy): LiDAR مرکزی برای سیستم های پیشرفته کمک راننده و خودروهای خودران است. ادراک سه بعدی 360 درجه را برای استقلال سطح 4/5 ارائه می دهد. کاربردهای معمولی شامل کروز کنترل تطبیقی، ترمز اضطراری خودکار، کمک حفظ خطوط، تشخیص نقاط کور و ناوبری کاملاً مستقل است. به عنوان مثال، شرکت هایی مانند Waymo و Mobileye وسایل نقلیه را به چندین LiDAR مجهز می کنند تا ترافیک، عابران پیاده و موانع را در همه شرایط نوری به طور قدرتمند تشخیص دهند. Outsight خاطرنشان می کند که LiDAR “برای استقلال سطح 4 و 5 ضروری خواهد بود”، زیرا خودروسازان (مانند مرسدس) قصد دارند LiDAR را در مدل های پیشرفته ادغام کنند. وسایل نقلیه تجاری (کامیون، شاتل) نیز از LiDAR برای جلوگیری از برخورد در محیط های خطرناک استفاده می کنند. نقش LiDAR در ADAS شامل ایجاد نقشههای حقیقت زمینی، امکان مکانیابی دقیق (حتی در موقعیتهای کم GPS) و تشخیص موارد لبه (جادههای تاریک، تقاطعهای پیچیده) است که دوربینها/رادارها ممکن است از دست بروند.
-
نقشه برداری و تحقیق: LiDAR هوابرد (اسکنرهای نصب بر روی هواپیما یا هواپیماهای بدون سرنشین) به طور گسترده برای نقشه برداری توپوگرافی استفاده می شود. مدل های ارتفاعی دیجیتال با وضوح بالا (DEM) با دقت عمودی ~ 10 سانتی متر تولید می کند. دولت ها و شرکت ها از آن برای نقشه برداری از زمین، جنگل ها، مناطق ساحلی و زیرساخت ها استفاده می کنند. برای مثال، USGS 3D Elevation Program دادههای زمین LiDAR را با دقت زیرمتر جمعآوری میکند. وسایل نقلیه نقشهبرداری متحرک (مانند اتومبیلهای Google Street View) همچنین از LiDAR برای ایجاد مدلهای سه بعدی شهر و نقشههای جاده دقیق استفاده میکنند.
-
رباتیک: روبات های خدماتی و صنعتی برای ناوبری و ایمنی به LiDAR متکی هستند. AGV های انبار از SLAM مبتنی بر LiDAR برای دنبال کردن مسیرها و اجتناب از موانع استفاده می کنند. جاروبرقی های رباتیک (در مقیاس کوچکتر) از ToF LiDAR برای نقشه برداری فضا استفاده می کنند. پهپادها از LiDAR برای اجتناب از موانع و تشخیص ارتفاع بالا استفاده می کنند. ربات های تخصصی (به عنوان مثال، Boston Dynamics’ Spot) حاوی LiDAR برای ناوبری پویا در زمین های ناشناخته هستند.
-
کشاورزی: کشاورزی دقیق از LiDAR برای اسکن مزارع و باغ ها استفاده می کند. به عنوان مثال، GUSS (متعلق به جان دیر) قصد دارد از Ouster LiDAR در سمپاش های خودران باغ استفاده کند. LiDAR یک نمایش سه بعدی از ردیف درختان، خطوط زمین و موانع (مانند کارگران مزرعه یا تجهیزات) را ارائه می دهد که امکان استقلال در محیط های چالش برانگیز را فراهم می کند. با ترکیب LiDAR با GPS، تراکتورهای خودمختار می توانند به طور قابل اعتمادی در مزارع حتی زیر شاخ و برگ حرکت کنند. پهپادها با نقشه LiDAR ارتفاع محصول و زیست توده برای تخمین عملکرد.
-
زیرساخت ها و شهرهای هوشمند: LiDAR در نظارت بر ساختمان و سازه استفاده می شود. این می تواند دوقلوهای دیجیتالی سایت های ساختمانی را برای برنامه ریزی ایجاد کند، مشکلات ساختاری در پل ها/ساختمان ها را شناسایی کند و دشت های سیلابی را مدل سازی کند. در شهرهای هوشمند، حسگرهای ثابت LiDAR ترافیک و عابران پیاده را برای ایمنی کنترل میکنند. به عنوان مثال، تقاطع های شهری از LiDAR برای شناسایی جایوکرها و فعال کردن چراغ های عابر پیاده یا برای شمارش وسایل نقلیه برای کنترل ترافیک تطبیقی استفاده می کنند. فرودگاه ها و مراکز خرید گاهی اوقات از LiDAR برای نظارت ناشناس جریان عابر پیاده بدون دوربین (در عین حفظ حریم خصوصی) استفاده می کنند.
-
سایر زمینه ها: LiDAR در جنگلداری (اندازهگیری پوشش تاجپوش)، باستانشناسی (یافتن سازههای گمشده در زیر پوشش گیاهی)، علوم زیستمحیطی (اندازهگیری ارتفاع یخچالها یا پوشش گیاهی)، و حتی گوشیهای هوشمند (iPhone/iPadهای اپل از یک LiDAR کوچک برای درک عمق AR استفاده میکنند) نقش دارد.
در کشاورزی، LiDAR «کشاورزی دقیق» را با ایجاد نقشههای توپوگرافی سه بعدی دقیق و فعال کردن ماشینهای مستقل برای اجتناب از موانع و میدانهای نقشه امکانپذیر میکند.
چرا LiDAR برای سطح 4 ADAS مورد نیاز است
سطح 4 ADAS (اتوماسیون بالا تحت شرایط تعریف شده) الزامات ادراک دقیقی را تعیین می کند. مزایای منحصر به فرد LiDAR آن را ضروری می کند:
-
درک سه بعدی با وضوح بالا: برخلاف دوربین ها، LiDAR اندازه گیری دقیق فاصله را در سه بعدی ارائه می دهد. این امکان تشخیص اجسام کوچک یا کم کنتراست (مانند وسایل نقلیه تاریک، عابران پیاده در سایه) را در فواصل دور فراهم می کند. به عنوان مثال، LiDAR 250 متری Luminar می تواند اشیاء بزرگراه را خیلی قبل از اینکه دوربین بتواند آنها را شناسایی کند، ببیند.
-
محلی سازی قوی: اسکنهای LiDAR نقشههای محلی دقیق «ابر نقطهای» را تولید میکنند. با مقایسه این نقشه ها با نقشه های خارج از قفسه، مکان یابی تا سانتی متر امکان پذیر است، حتی در جایی که GPS غیرقابل اعتماد است (به عنوان مثال در دره های شهری). این موقعیت یابی دقیق ego برای استقلال L4 بسیار مهم است و به خود سیستم نیاز دارد تا در جاده های پیچیده رانندگی کند.
-
تشخیص موانع و افزونگی: LiDAR هندسه را فوراً می بیند، که مکمل دوربین ها (که می تواند توسط تابش خیره کننده یا تاریکی کور شود) و رادار (که وضوح زاویه ای ضعیفی دارد) می شود. در نور ضعیف یا سناریوهای پیش بینی نشده (به عنوان مثال، یک عابر پیاده با چتر در هنگام غروب)، LiDAR همچنان شبح سه بعدی فرد را تشخیص می دهد. همجوشی چندوجهی (LiDAR+دوربین+رادار) افزونگی را فراهم میکند: اگر یکی از سنسورها تخریب شود، دیگران میتوانند آن را جبران کنند. همانطور که در بررسی های صنعت ذکر شد: “هیچ سنسوری نمی تواند حس قابل اعتماد را تحت هر شرایطی ارائه دهد”، بنابراین حالت های مختلف خرابی LiDAR ایمنی را افزایش می دهد.
-
درمان لبه ها: سیستم های سطح 4 باید بتوانند موقعیت های نادر (افراد در جاده، موانع غیر معمول) را مدیریت کنند. ابرهای نقطه متراکم LiDAR به طبقه بندی و پیش بینی موانع با اطمینان بیشتری کمک می کند. به عنوان مثال، تشخیص چرخ دوچرخه بیرون زده در تاریکی با هندسه LiDAR ساده تر از یک شبح دوربین دو بعدی است.
-
رعایت استانداردهای ایمنی: ADAS/AV باید الزامات ISO 26262 (ایمنی عملکردی) و SOTIF (ISO 21448) را برآورده کند. LiDAR عملکرد قابل سنجش (به عنوان مثال، محدوده تشخیص و دقت) را ارائه می دهد که می تواند تأیید شود. فروشندگان شروع به تأیید سخت افزار LiDAR زیر سطوح ASIL کرده اند. با LiDAR، طراحان سیستم معیارهای واضح تری دارند (به عنوان مثال، “تشخیص عابران پیاده در فاصله 50 متری به صورت سه بعدی”) برای اثبات موارد ایمنی.
به طور خلاصه، LiDAR اضافه می کند ثروت و استحکام به مجموعه ادراک. Outsight خاطرنشان می کند که LiDAR تضمین می کند که وسایل نقلیه “خطرات غیر ضروری” را حتی در محیط های ناآشنا ایجاد نمی کنند. گنجاندن آن برای خودمختاری واقعی در سطح بالا اجباری دیده می شود.
محدودیت های LiDAR و حالت های شکست
اگرچه LiDAR قدرتمند است، اما آسیب پذیری هایی دارد:
-
آب و هوا (باران، برف، مه، گرد و غبار): قطرات آب و دانه های برف نور لیزر را پراکنده و جذب می کنند. باران شدید می تواند حداکثر دامنه را تا 30٪ کاهش دهید و چگالی نقطه را کاهش دهید. در برف متراکم، بازتاب های کاذب (“انسداد آب و هوا”) ظاهر می شود. مه غلیظ LiDAR را کمتر از دوربین ها پخش می کند، اما همچنان برد را تا حدودی کاهش می دهد. همانطور که Yellowscan خاطرنشان می کند، LiDAR “نمی تواند به ابرها، باران یا مه متراکم نفوذ کند” – که برای عملکرد بهینه نیاز به آب و هوای خوب دارد. حتی یک قطره باران روی پنجره حسگر می تواند پرتوها را مخدوش کند. قابلیت اطمینان به شرایط آب و هوایی شدید (اپتیک گرم، پوشش های آبگریز) نیاز دارد.
-
انسداد: LiDAR خط دید است. اگر یک شی (مانند یک کامیون) یک عابر پیاده را در پشت خود مسدود کند، LiDAR شی پنهان را نمی بیند. چندین واحد LiDAR (در جلو، پهلو، عقب) به کاهش نقاط کور کمک می کند.
-
بازتاب و مواد: سطوح بسیار تیره یا جاذب (رنگ مشکی مات) بازدهی ضعیفی ایجاد میکنند و محدوده را کاهش میدهند. سطوح بسیار بازتابنده یا شیشه ای می توانند مصنوعات عجیبی ایجاد کنند (بازگشت جزئی). Multi-echo LiDAR (ضبط چندین سیگنال بازگشتی در هر پالس) می تواند این موضوع را کاهش دهد، اما همچنان می توان دقت را در اهداف با بازتاب کم کاهش داد.
-
هزینه و پیچیدگی: LiDAR های مکانیکی دارای قطعات متحرک و هزینه های بالایی هستند (اغلب بیش از 10000 دلار). واحدهای حالت جامد ارزان تر هستند، اما هنوز به اندازه دوربین یا رادار ارزان نیستند. این هزینه ها مانع پذیرش انبوه شده است. مصرف برق و گرما نیز می تواند مشکل باشد (برخی LiDAR ها به فن های خنک کننده نیاز دارند یا با خنک کننده غیرفعال بهترین کار را دارند).
-
اندازه و ادغام: بسته های LiDAR (به ویژه واحدهای عنکبوتی قدیمی) حجیم هستند و ممکن است از نظر زیبایی با بدنه همخوانی نداشته باشند. جاسازی یکپارچه LiDAR همچنان یک چالش است.
-
تداخل و امنیت: اگرچه نادر است، نور لیزر پراکنده از LiDAR سایر وسایل نقلیه از نظر تئوری می تواند باعث تداخل شود. سیگنالهای LiDAR ممکن است به طور بالقوه مسدود یا جعل شوند (منطقه جدید تحقیق) که نگرانیهای امنیتی را افزایش میدهد.
-
ایمنی لیزر: حتی لیزرهای کلاس 1 ایمن چشم محدودیت هایی در قدرت تابش دارند. طراحی پالس هایی که برای برد طولانی به اندازه کافی قدرتمند باشند و در عین حال ایمن باقی بمانند یک چالش فنی است.
به طور خلاصه، LiDAR بدون هیچ محدودیتی در آب و هوای بسیار بد عملکرد ضعیفی دارد. طراحان باید این حالت های خرابی را در نظر بگیرند (به عنوان مثال استفاده از رادار به عنوان پشتیبان در باران). درک این محدودیت ها بخشی از اعتبار سنجی ایمنی است.
بارش شدید می تواند محدوده LiDAR را تا 30٪ کاهش دهد و باعث کاهش بازده نقطه تا 45٪ شود. مه متوسط کمتر از دوربینها روی LiDAR تأثیر میگذارد، اما برف و یخ همچنان میتوانند به طور جدی بر عملکرد تأثیر بگذارند.
ایمنی، استانداردها و مقررات
LiDAR خودرو باید استانداردهای ایمنی و کیفیت را رعایت کند. ملاحظات کلیدی:
-
ایمنی عملکردی (ISO 26262): سخت افزار و نرم افزار LiDAR باید بر اساس سطوح یکپارچگی ایمنی خودرو (ASIL) توسعه یابد. به عنوان مثال، Pandar128 Hesai دارای گواهینامه ASIL-B توسط SGS-TÜV است، به این معنی که طراحی آن نقص در استانداردهای ایمنی خودرو را پوشش می دهد. دستیابی به ISO 26262 اغلب مستلزم آنالیز و عیب یابی گسترده حالت خرابی است تا اطمینان حاصل شود که LiDAR ایمن عمل می کند یا از کار می افتد.
-
ایمنی عملکرد مورد نظر (ISO 21448, SOTIF): SOTIF خطرات ناشی از محدودیت های سیستم (مانند نقاط کور حسگر در شرایط آب و هوایی خاص) را پوشش می دهد. برای LiDAR، پیروی از SOTIF به معنای اعتبارسنجی عملکرد در تمام شرایط مورد انتظار و تعریف حالتهای بازگشتی امن است. اگر LiDAR در باران شدید نتواند به وضوح ببیند، سیستم باید این را تشخیص دهد و اقدامی انجام دهد (به عنوان مثال سرعت را کم کند، به راننده هشدار دهد).
-
ایمنی چشم: LiDAR خودرو باید از لیزرهای ایمن برای چشم (معمولاً کلاس 1 تحت IEC 60825) استفاده کند. برخی از تامین کنندگان و آزمایشگاه های آزمایش (به عنوان مثال TÜV Rheinland) دستورالعمل هایی را برای ایمنی چشمی اپتیک LiDAR منتشر می کنند. طول موج های مادون قرمز (905 نانومتر یا 1550 نانومتر) و انرژی های پالس برای جلوگیری از آسیب شبکیه حتی با قرار گرفتن در معرض مستقیم انتخاب می شوند.
-
استانداردهای EMC/محیط زیست: LiDAR درجه خودرو باید معیارهایی مانند ISO 16750 (لرزش، دما – اغلب -40 درجه سانتیگراد تا 85 درجه سانتیگراد یا بیشتر) و ISO 11452 (سازگاری الکترومغناطیسی) را برای عملکرد در یک محیط خودرو رعایت کند.
-
استانداردهای عملکرد LiDAR: گروههای صنعتی (SAE، UL، ISO) روی پروتکلهای آزمایشی خاص LiDAR کار میکنند. به عنوان مثال، SAE دارای یک گروه وظیفه ایمنی فعال LiDAR است که هدف آن استانداردسازی تست عملکرد (محدوده تشخیص، میدان دید، دقت و غیره) است. UL 4700 (ایمنی عملکرد مورد نظر) توسط صنعت (Hesai شرکت می کند) به موارد استفاده خاص LiDAR گسترش می یابد.
-
گواهینامه نظارتی: اگرچه UNECE و NHTSA در حال تدوین مقرراتی برای وسایل نقلیه خودران هستند، هنوز هیچ قانون خاص LiDAR وجود ندارد. با این حال، سختافزار LiDAR اغلب باید گواهینامه خودروی معمولی (به عنوان مثال، تست EMC خودرو) را قبل از اینکه اجازه ورود به جاده را داشته باشد، دریافت کند.
به طور خلاصه، LiDARهای خودرو مانند سایر اجزای ایمنی خودرو رفتار می شوند: آنها باید بر اساس استانداردهای خودرویی تعیین شده (ISO 26262، ISO 21448، IATF16949 برای تولید، و غیره) طراحی و تأیید شوند. با توجه به نقش حیاتی ادراک، تامین کنندگان و خودروسازان LiDAR سرمایه گذاری زیادی روی پروتکل های مهندسی ایمنی و تست می کنند.
روندهای آینده در LiDAR
روندهای کلیدی شکل دهنده آینده LiDAR عبارتند از:
-
حالت جامد و کاهش هزینه: انتقال از طرحهای LiDAR در حال چرخش به طرحهای حالت جامد (MEMS، Flash، OPA) در حال تسریع است. LiDARهای حالت جامد، قابلیت اطمینان بالاتر و هزینههای بسیار پایینتری را نوید میدهند. Movia S MicroVision قصد دارد
-
یکپارچه سازی و کوچک سازی: تراشه های LiDAR و SOC های سفارشی برای کاهش اندازه و قدرت در حال توسعه هستند. به عنوان مثال، Cepton تراشه های اختصاصی را برای ابرهای نقطه متراکم با خنک کننده غیرفعال طراحی می کند. ادغام در سپرها یا چراغ های جلو (واحد سیم پیچ نامرئی) یک تلاش مهندسی مداوم است.
-
مشارکت FMCW LiDAR: اگرچه ToF امروزه غالب است، FMCW LiDAR (با تشخیص منسجم) مورد توجه قرار گرفته است زیرا می تواند سرعت را مستقیماً اندازه گیری کند (بدون نیاز به رادار جداگانه) و به طور بالقوه عملکرد بهتری در سناریوهای تداخل ارائه می دهد. شرکت ها و آزمایشگاه های تحقیقاتی نمونه های اولیه FMCW را به عنوان حسگرهای آینده دنبال می کنند.
-
پشته های ادراک مبتنی بر هوش مصنوعی: پیشرفت در AI/ML پردازش LiDAR را بهبود می بخشد. خطوط لوله عصبی انتها به انتها برای تجزیه و تحلیل ابر نقطه ای به طور فزاینده ای رایج می شوند و امکان تشخیص قوی تر حتی با داده های پراکنده را فراهم می کنند. الگوریتمهای همجوشی حسگر فشرده که به طور مشترک دوربین + رادر + LiDAR را پردازش میکنند، یک روند هستند.
-
وضوح بالاتر و چند پرتو: LiDAR های جدید کانال های لیزری بیشتری (تا صدها) برای وضوح عمودی بهتر اضافه می کنند. برخی نیز تصویربرداری رنگی را اضافه می کنند (به عنوان مثال، Ouster’s Rev8 پیکسل های RGB و LiDAR را روی سنسور ترکیب می کند).
-
استانداردسازی و اکوسیستم: با گسترش LiDAR، APIهای نرم افزاری رایج و فرمت های داده (مانند OpenDRIVE، OpenX) رشد خواهند کرد. مجموعه دادههای تست استاندارد برای LiDAR (شبیه به KITTI، nuScenes) برای درک معیار توسعه داده شدهاند.
-
علاوه بر خودروها: انتظار LiDAR را در حوزه های بیشتری داشته باشید: کامیون های خودران، کشتی ها، اتوماسیون صنعتی. برخی از استارتآپها در حال بررسی LiDAR برای عینکهای واقعیت افزوده مصرفکننده یا نظارت بر امنیت هستند.
LiDAR خودروهای حالت جامد در مسیر سقوط به زیر 200 دلار در هر واحد قرار دارد، در مقایسه با 10000 دلار فعلی برای اسکنرهای مکانیکی این تغییر هزینه امکان استفاده از LiDAR را در خودروهای میان رده و ADAS برای بازار انبوه فراهم می کند.