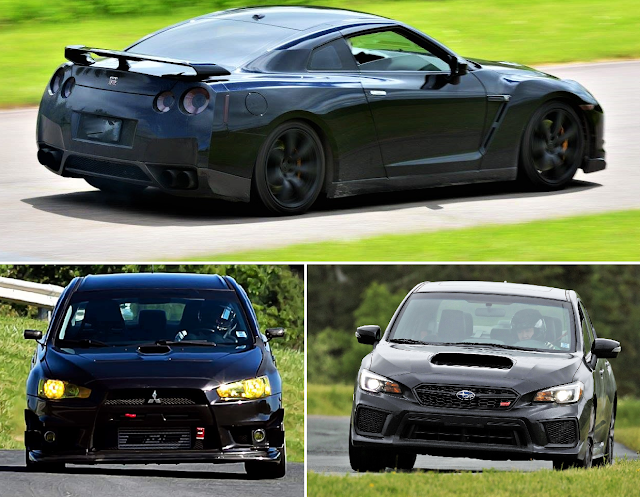
چند هفته پیش پستی گذاشتم که در آن انواع سیستم های AWD معمولی و نحوه مقایسه آنها، مزایا و معایب و غیره را توضیح دادم، از جمله چند نمودار ساده برای نشان دادن قدرت و میزان مصرف. همانطور که وعده داده شده بود، این پست بر روی خودروهای خاص و سیستمهای AWD استفاده میکند، به خصوص آنهایی که کم و بیش با سیستمهای AWD آنها تعریف شدهاند، و بهترین مکان برای شروع ممکن است با بمب باشد. نیسان GT-R
نیسان GT-R (R35)
GT-R به لطف سیستم AWD – سیستم مهندسی کشش پیشرفته پیشرفته برای همه زمین (ATTESA) – و کارهایی که می تواند برای شما انجام دهد، شهرت زیادی در مورد کشش هیولایی و عملکرد بسیار در دسترس خود ایجاد کرده است. اما GT-R در واقع از پیشرفته ترین نوع سیستم AWD که در مقاله قبلی بحث شد، که یک AWD واقعی با دیفرانسیل مرکزی است، استفاده نمی کند. در عوض، از بسته کلاچ برای انتقال نیرو استفاده می کند.
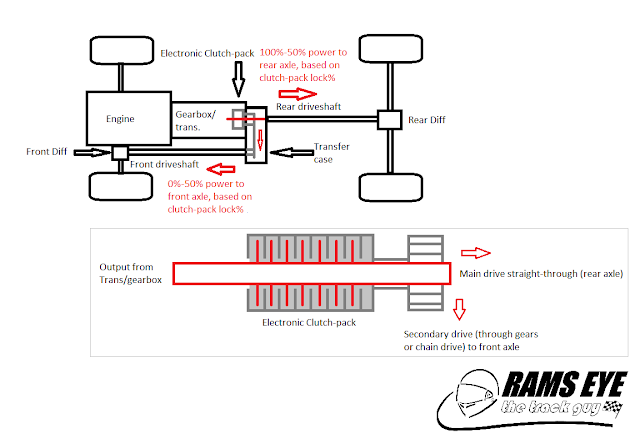 |
| طرح AWD نوع کلاچ مبتنی بر RWD – Rams Eye The Track Guy © |
R32، R33 و R34 Skyline GT-R از سیستمی استفاده میکردند که اساساً شبیه نمودار سیستم AWD نوع کلاچ مبتنی بر RWD بود. این همان نوع معماری AWD است که در BMW می بینید که به محور جلو می فرستد. R35 GT-R شباهت زیادی به گودزیلاهای قدیمی دارد، با استثنای اصلی یک گیربکس عقب به جای گیربکس جلو.
به جای اینکه گیربکس مستقیماً به موتور پیچ شود، یک گیربکس عقب (گیربکس/دیفرانسیل به عنوان یک بسته) برای توزیع وزن بهتر در عقب نصب شده است. نیرو از موتور به گیربکس با استفاده از یک لوله گشتاور می رود و سپس یک میل محرک/محرک از گیربکس عقب به محور جلو می رود تا نیرو را به جلو بفرستد. مانند GTR های قبلی، بسته کلاچ قفل را تغییر می دهد تا تعیین کند که چه مقدار فرمان برقی باید به جلو باشد. قفل 0٪ هیچ نیرویی را به جلو ارسال نمی کند، تمام نیرو به عقب می رود. قفل 100٪ قدرت را به طور مساوی (50:50) بین جلو و عقب توزیع می کند، با تنظیم بدون پله بین آنها.
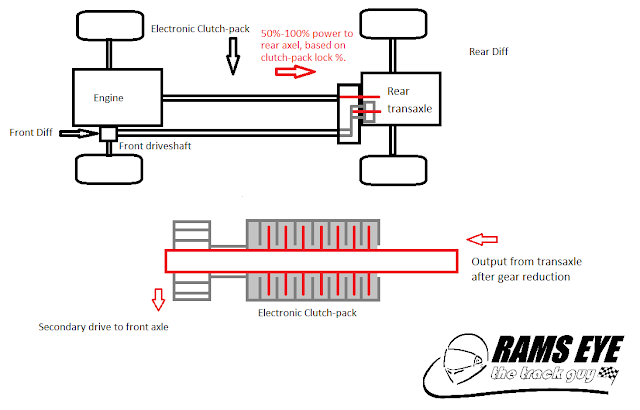 |
| نمودار AWD نوع کلاچ مبتنی بر RWD با گیربکس عقب – Rams Eye The Track Guy © |
بنابراین چه چیزی GT-R را خاص می کند و چرا از دیفرانسیل مرکزی استفاده نمی کنید؟ خوب، یک سیستم AWD از نوع کلاچ در واقع کاملاً قادر است، همانطور که در پست قبلی ذکر شد. بسیار منعطف است زیرا می تواند دقیقاً با تغییر درگیر شدن کلاچ تعیین کند که چقدر نیرو به میل جلو می فرستد. یک سیستم AWD “واقعی” با دیفرانسیل دارای توزیع گشتاور ثابتی است که اگرچه میتوان آن را برای هندلینگ بهتر به محور عقب هدایت کرد، اما همچنان ثابت است. اگر به کشش اضافی در جلو نیاز نداشته باشید، هرگز نمی تواند مانند یک خودروی دیفرانسیل عقب رفتار کند. همیشه قدرت را بین محورهای جلو و عقب تقسیم می کند. تنها زمانی که توزیع نیرو را تعدیل می کند این است که یک محور (یعنی یک یا هر دو چرخ/لاستیک روی یک محور) شروع به چرخش کند و مکانیزم لغزش محدودی برای ارسال نیرو به محور با کشش بیشتر داشته باشید.
این در مسیر به چه معناست؟ این بدان معناست که GTR تقریباً تمام قدرت خود را به عقب می فرستد و فقط در صورت لزوم برای استفاده از کشش موجود نیرو را به جلو می فرستد. وقتی این کار را انجام میدهد، فقط به اندازهای که لازم است نیرو به جلو میفرستد تا از غلبه بر چرخهای عقب جلوگیری شود. همین. همان دلیلی که آن سیستمهای AWD «پارهوقت» در اتومبیلهای دیفرانسیل جلو (یعنی همیشه در جلو سوار میشوند تا زمانی که جلو از دست میرود) رپ بدی داشته باشند، همان دلیلی است که برای وسایل نقلیه مبتنی بر دیفرانسیل عقب عالی هستند. آنها عمدتاً وسایل نقلیه RWD هستند مگر اینکه به کشش بیشتری نیاز داشته باشید. معایب این سیستم ها دو چیز است:
1. برخلاف یک سیستم AWD واقعی که همیشه برق را توزیع میکند، این سیستم باید برای انتقال نیرو “عمل کند” (یا واکنش نشان دهد)، به این معنی که بین تصمیمگیری کامپیوتر که به برق نیاز دارد و در واقع ارسال برق به قسمت جلویی، یک تاخیر زمانی وجود دارد.
2. ممکن است به دلیل لیز خوردن مداوم کلاچ ها در بسته کلاچ بیش از حد گرم شود مگر اینکه کاملاً قفل شده باشند که نادر است.
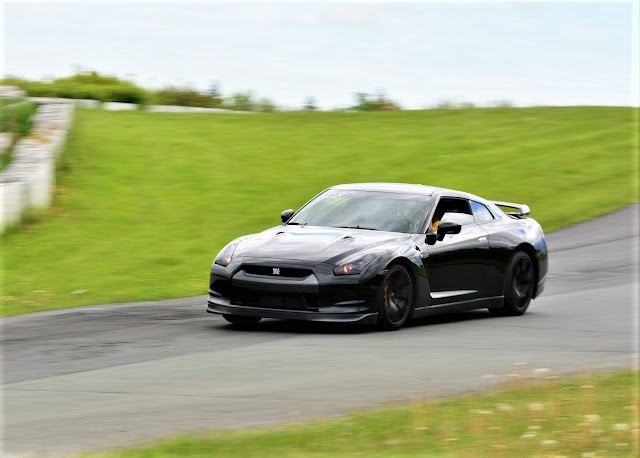 |
| R35 نیسان GTR در پارک اتومبیلرانی آتلانتیک – گراهام مک نیل © |
GTR با استفاده از یک سیستم هیدرولیک سریع، با ظرفیت و فشار بالا که کلاچها را بسیار سریعتر از یک سیستم AWD مبتنی بر کلاچ معمولی مانند BMW یا کادیلاک (یا سیستم AWD مبتنی بر FWD مانند Haldex) فعال و تعدیل میکند، از هر دو مشکل جلوگیری میکند. همانطور که در پست قبلی ذکر شد، اگر سیستم به اندازه مناسبی باشد که گرما را تحمل کند، می تواند بسیار قدرتمند باشد.
چیزی که سیستم GT-R را حتی قدرتمندتر میکند این است که از یک دیفرانسیل عقب فعال استفاده میکند که میتواند قفل متفاوتی داشته باشد، دقیقاً مانند دیفرانسیلهای لغزش محدود الکترونیکی که در پست قبلی من «مقایسه انواع دیفرانسیل لغزش محدود» توضیح داده شد. به غیر از دیفرانسیل بردار گشتاور، این تواناترین دیفرانسیل لغزش محدودی است که می توانید دریافت کنید. این همان نوعی است که Chevy در خودروهای Camaro SS 1LE و ZL1 و Corvette Z استفاده می کند، همان نوع مورد استفاده در خودروهای BMW M، و همان نوع استفاده شده توسط پورشه در 911 GT3 RS و GT2 RS. همه این خودروها دیفرانسیل عقب هستند و از کشش موجود در محور عقب به تنهایی با کمک یک دیفرانسیل الکترونیکی با لغزش محدود به خوبی استفاده می کنند که می توانند تقریباً هر چیزی را در پیست شکست دهند. تصور کنید که با همان نوع سیستم چه کاری می توانید انجام دهید، همراه با توانایی ارسال نیرو به جلو در صورت لزوم در صورت تجاوز از چنگال عقب.
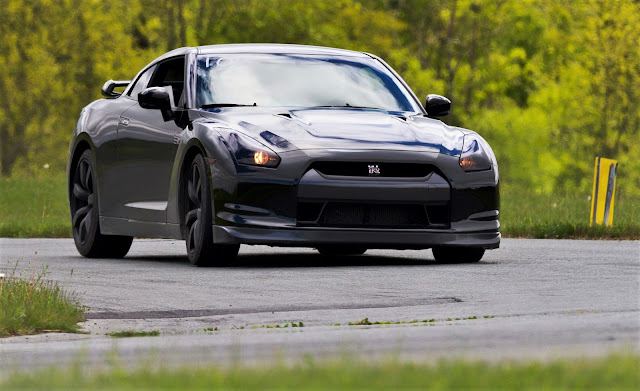 |
| R35 نیسان GTR در پارک موتور اسپورت آتلانتیک – کوین دابلدی © |
به طور خلاصه، GTR استفاده از هر اونس کشش موجود در عقب را به حداکثر می رساند. هنگامی که از چنگ عقب موجود فراتر میروید، بسته کلاچ سریعالاثر با دقت (اما به سرعت) قدرت را در صورت لزوم به محور جلو تعدیل میکند تا از از دست دادن کشش اکسل عقب جلوگیری کند. این به معنای اجتناب از استفاده از محور جلو تا حد امکان، سپردن آن به وظایف فرمان و ترمز مانند خودروهای دیفرانسیل عقب و به حداکثر رساندن کشش موجود در هر چهار وصله تماس در هر زمان که بخواهید. به عبارت دیگر، بیهوده به آن گودزیلا نمی گویند.
میتسوبیشی اوولوشن (Evo)
برخلاف GTR، Evo متولد و متولد شده در دنیای رالی، Evo به یک سیستم قوی تر و سازگارتر نیاز دارد. رالی مانند آفرود برای افراد سرعتی است. همانطور که در پست قبلی AWD ذکر شد، اکثر آفرودهای هاردکور سیستم های سنتی 4×4 را دوست دارند زیرا قابل اعتماد و سازگار هستند. شما ماشین را در 4×4 (یا 4 high/4HI) قرار می دهید و قدرت همیشه تقسیم می شود. بدون حدس رایانه یا توزیع توان متغیر. استفاده از دیفرانسیل مرکزی به جای بسته کلاچ به معنای توزیع ثابت و ثابت قدرت از جلو به عقب است.
 |
| میتسوبیشی اوو |
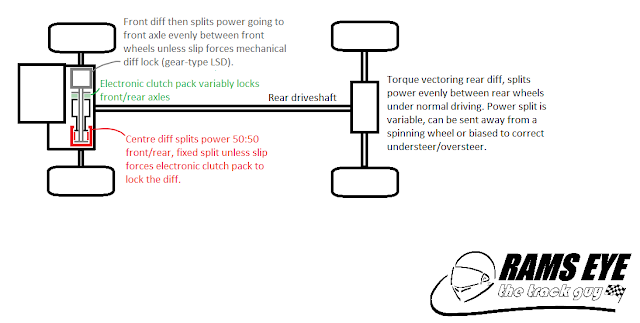
همانطور که گفته شد، همانطور که در چرا دیفرانسیل های باز در مسیر کار نمی کنند، ذکر شد، یک دیفرانسیل باز تنها می تواند به اندازه قدرتی که طرف کم کشش می تواند تحمل کند، ارسال کند. در یک محور، این بدان معناست که چرخ/لاستیک با کمترین کشش تعیین میکند که چرخ دیگر چقدر نیرو میگیرد. با دیفرانسیل مرکزی با سیستم AWD، این بدان معنی است که محور با کشش کم تعیین می کند که محور دیگر چقدر می گیرد. برای جلوگیری از این مشکل، Evo های قبلی Evo مکانیکی بودند، اما اواخر Evo از یک دیفرانسیل الکترونیکی با لغزش محدود استفاده می کرد که از یک بسته کلاچ کنترل شده الکترونیکی برای قفل کردن دو محور در هنگام شروع چرخش یک محور استفاده می کند.
نموداری که من ترسیم کردم، نمایش دقیقی از آرایش فیزیکی قطعات در گیربکس Evo نیست. گاهی اوقات استفاده از چیدمان دقیق برای نشان دادن جریان قدرت را دشوار می دیدم. در نمودار، قرمز محفظه دیفرانسیل مرکزی است و نیروی موتور را دریافت می کند. قدرت را بین محورهای جلو (خاکستری) و عقب (سیاه) توزیع می کند. یک بسته کلاچ چند صفحه ای الکترونیکی (سبز) می تواند به طور متغیر محورهای جلو و عقب را هنگامی که شروع به چرخش می کند قفل کند. در اصل، Evo دیفرانسیل عقب GT-R را گرفته و آن را در وسط قرار می دهد. کاری که انجام می دهد این است که قدرت را بین محورهای جلو و عقب تا حد امکان به طور ثابت و موثر توزیع می کند.
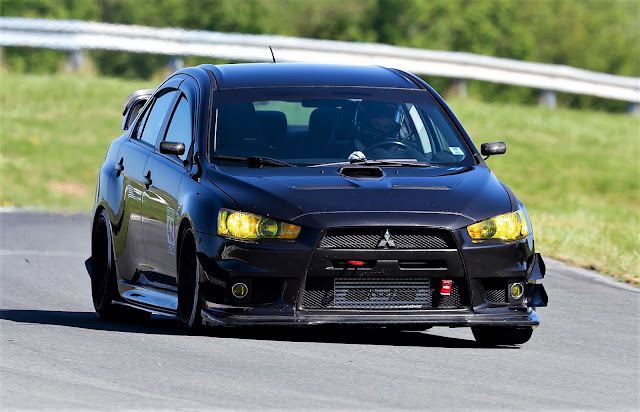 |
| میتسوبیشی اوو |
سپس Evo از یک دیفرانسیل جلوی لغزش محدود مکانیکی (مانند Torsen و Quaife) برای به حداکثر رساندن کشش در دسترس جلو استفاده میکند. در عقب، از یک دیفرانسیل بردار گشتاور واقعی برای تعیین میزان نیرو برای ارسال به هر طرف استفاده می کند. این امکان به حداکثر رساندن کشش موجود در عقب را میدهد، درست مانند GTR، اما در صورت تمایل با ارسال گشتاور به چرخ بیرونی، با القای گشتاور/انحراف فرمان عقب، یک قدم جلوتر میرود. میتسوبیشی آن را Active Yaw Control (AYC) می نامد و یکی از اولین کاربردهای دیفرانسیل بردار گشتاور در خودروهای رایج است.
این در مسیر به چه معناست؟ این بدان معناست که وقتی پای خود را پایین میگذارید، Evo It از تفاوتهای لغزش محدود در جلو و عقب (بردار گشتاور در عقب) استفاده میکند. Evo The Evo با یک موتور نصب شده به صورت عرضی جلوتر از محور جلو و یک گیربکس در جلو، از این مزیت استفاده می کند و اجازه می دهد وزن را به جلو منتقل کند تا چسبندگی جلو را به حداکثر برساند، اما در عین حال همه ابزارها را برای ارسال نیرو به محور عقب دارد. در صورت لزوم برای جلوگیری از انباشته شدن جبهه ها.
سوبارو WRX STI
STI با ذهنیت بسیار شبیه به Evo طراحی شده است اما مانند Evo، STI از یک دیفرانسیل مرکزی برای توزیع یکنواخت نیرو بین محورهای جلو و عقب استفاده می کند. تا سال 2017، STI از یک دیفرانسیل مرکزی مکانیکی – یک تورسن، مانند سیستم آئودی کواترو – به اضافه یک بسته کلاچ الکترونیکی، مانند Evo، برای قفل اضافی، در صورت لزوم تا 100٪ قفل استفاده می کرد (تورسن نمی تواند قفل 100٪ را ارائه دهد). از سال 2018 و پس از آن، STI فقط با دیفرانسیل لغزش محدود کنترل شده الکترونیکی کار خواهد کرد.
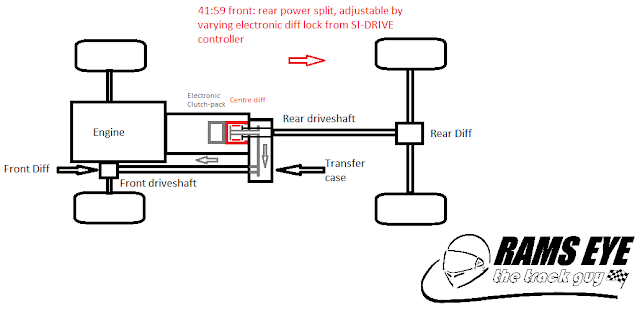 |
| نمودار WRX STI AWD – Rams Eye The Track Guy © |
در جلو، STI دوباره شبیه به Evo است و از یک دیفرانسیل لغزش محدود Torsen در جلو استفاده می کند. اما در قسمت عقب، STI به جای دیفرانسیل الکترونیکی، از دیفرانسیل لغزش محدود تورسن متفاوت استفاده می کند. کنترلر SI-Drive سوبارو توزیع گشتاور را از جلو به عقب و از پهلو به پهلو مدیریت می کند تا تعیین کند که نیرو بین هر چهار چرخ به کجا ارسال شود.
در مسیر به چه معناست؟ مانند Evo و برخلاف GTR، STI همیشه قدرت را بین محورهای جلو و عقب توزیع می کند. با این حال، در زمینه توزیع انرژی جایی بین این دو قرار می گیرد. STI دارای توزیع قدرت از جلو به عقب بین 41٪ تا 59٪ (بدون قفل بسته کلاچ مرکزی) است. بسته کلاچ الکترونیکی می تواند به طور متغیر محورهای جلو و عقب را قفل کند تا لغزش در هر دو محور را کنترل کند و قدرت را با کشش بیشتر به محور ارسال کند. دیفرانسیل های لغزش محدود جلو و عقب، لغزش را در هر دو محور مدیریت می کنند و قدرت را با بیشترین کشش به چرخ می فرستند. سپس کنترلر SI-Drive تمام دیفرانسیل ها را با استفاده از قفل ترمز متغیر تکمیل می کند تا چرخش بیش از حد چرخ را کاهش دهد.
میتوانید درباره استفاده از ترمز برای محدود کردن لغزش در پست قبلی «مقایسه انواع لغزش محدود» اطلاعات بیشتری کسب کنید. این همان فناوری است که در طیف بسیار گسترده ای از خودروهای هدفمند به بازار استفاده می شود، از آفرود (جیپ) تا هات هاچ (Focus ST، GTI بدون بسته عملکرد یا PP) تا حتی ابرخودروها (مک لارن).
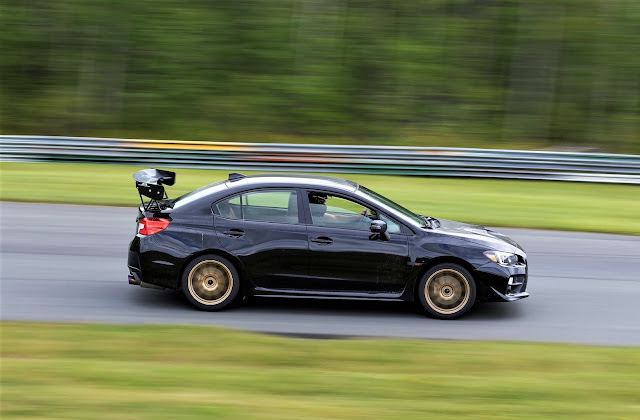 |
| نسل چهارم WRX STI در پارک موتور اسپورت آتلانتیک – کوین دابلدی © |
هنگام رانندگی با STI، به نظر نمیرسد که به گونهای طراحی شده باشد که امکان انتقال وزن به جلو را برای چسبندگی و چابکی بیشتر، حداقل نه به اندازه Evo فراهم کند. شما می توانید در مورد مقایسه این دو در مقایسه Focus RS در مقابل STI و Evo X بیشتر بخوانید. به طور خلاصه، فقدان دیفرانسیل عقب بردار گشتاور و تعادل در هندلینگ (یعنی دورتر از حالت خنثی) نشان می دهد که STI چگونه متعادل بوده است، که هدف آن تشویق چرخش نیست، بلکه صرفاً برای کمک به پایداری است. تعصب قدرت در عقب به آن اجازه می دهد تا از پایداری (یعنی چسبندگی بیشتر روی محور عقب) که سوبارو در سیستم تعلیق ایجاد می کند، بهتر استفاده کند، اما هرگز به قیمت کشش. اگر می خواهید STI را جابجا کنید یا بچرخانید، باید از بند گردن او را بگیرید، به گوشه ای پرتاب کنید و یک چکمه پر از نیرو به او بدهید.
کدام بهترین است؟
سوال مهم این است که کدام سیستم بهترین سیستم AWD است. شما نمی توانید با اطمینان بدانید که طراحان هر سیستم چه فکری می کردند، اما می توانید بر اساس پیشینه و کاربرد حدس هایی بزنید. نیسان از پسزمینهای از خودروهای اسپرت و مسابقات جادهای میآید. مردم به یک ماشین اسپورت فکر می کنند – موتور جلو، RWD. راه حل برای کشش بیشتر واضح است. یک خودروی اسپورت به سبک RWD با بهترین نوع دیفرانسیل لغزش محدود (به غیر از بردار گشتاور) بسازید تا حداکثر استفاده از کشش موجود در محور عقب را به حداکثر برسانید، سپس یک بسته کلاچ کنترل شده الکترونیکی برای ارسال نیرو به جلو در صورت نیاز برای بهبود کشش اضافه کنید.
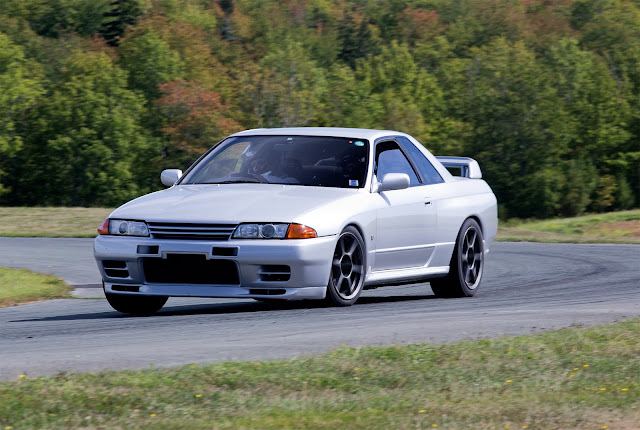 |
| R32 Nissan Skyline GTR AWD در Atlantic Motorsport Park – Kevin Doubleday © |
از سوی دیگر، Evo و STI از یک پسزمینه رالی میآیند، جایی که سرعت در سطوح کم کشش/کشش کم بالاست و شما همیشه باید قدرت را توزیع کنید. سیستم های AWD آنها این را منعکس می کند. اگر همیشه قدرت را تقسیم می کنید، بهترین سیستم یک AWD واقعی با دیفرانسیل مرکزی است. سپس از مکانیسمها/تکنولوژیهای لغزش محدود در دیفرانسیلهای جلو، مرکزی و عقب استفاده میکنند تا قدرت را بتوان از یک طرف به طرف دیگر و از جلو به عقب توزیع کرد تا از هر کمی کششی که میتوانید بهترین استفاده را داشته باشید. تعجب نمی کنم اگر STI دیفرانسیل مرکزی را حذف کند (و Evo اگر میتسوبیشی آن را بازگرداند) به نفع بسته های کلاچ الکترونیکی به دلیل بهبود کنترل ها و قابلیت های عملیات حرارتی آن سیستم ها، اما در حال حاضر این راه برای این کاربرد است.
هر سه خودرو – در صورت استوک/کارخانه – در حد مجاز کم فرمانی خواهند داشت. اما تا آن زمان آنها رفتار متفاوتی دارند. GTR مانند یک خودروی RWD بسیار ایمن و قابل دسترس با کوه های کشش احساس می شود. یک ماشین RWD که هرگز نمی خواهد گاز بگیرد. بیشترین کم فرمانی را در حد مجاز می کند، احتمالاً به این ترتیب تنظیم شده است زیرا بیشترین نیرو را به عقب دارد، اما این نیز بیشترین انعطاف را در استفاده از نیرو برای چرخاندن ماشین با بیشترین نیرو به عقب به شما می دهد. Evo The STD جایی در این بین است. این خودرو به اندازه Evo چابک و بازیگوش نیست، اما بیشتر شبیه یک خودروی دیفرانسیل عقب است. مزیت آن این است که در صورت داشتن برق به عقب با استفاده از کنترلر C.Diff می توانید عقب را بیرون بیاندازید.
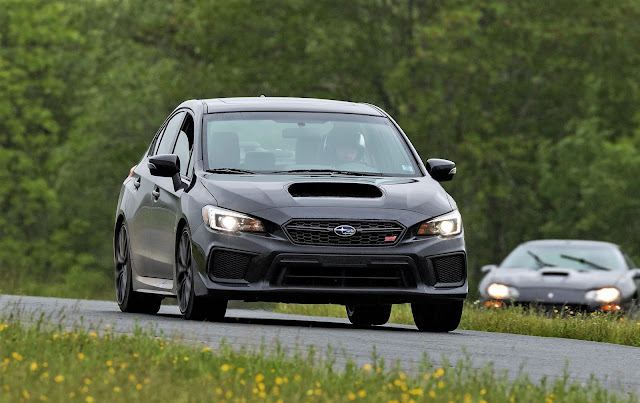 |
| نسل چهارم WRX STI در پارک موتور اسپورت آتلانتیک – کوین دابلدی © |
در جاده در شرایط رانندگی نامناسب (یخ/برف)، سیستم GTR از نظر تئوری کمترین توانایی را دارد. هیچ مکانیزم لغزش محدودی در جلو ندارد و بیشتر نیرو را تا زمانی که لغزش وجود داشته باشد به عقب می فرستد. در حالی که این یک سیستم AWD بسیار سریع است، نمی توانم متقاعد باشم که به خوبی توزیع برق ثابت است. Evo و STI به نظر من بهتر هستند. این تعجب آور نیست زیرا Evo و STI از رانندگی (بسیار سریع) در شرایط رانندگی “بد” مانند مراحل رالی تکامل یافته اند. آنها همیشه قدرت مشترک دارند. سیستم Evo چابک تر است، اما سیستم STI احساس امنیت بیشتری می کند و من ترجیح می دهم آن را در زمستان های کانادا رانندگی کنم.
با این حال، در پیست، من ترجیح می دهم Evo را بر روی STI برانم، زیرا تیزتر و سرگرم کننده تر است. با این حال، برای اسباببازیهای پیست خالص، من یک نقطه نرم برای سیستم GTR نسبت به دو سیستم دیگر دارم، زیرا این سیستم نزدیکترین سیستم به یک خودروی دیفرانسیل عقب است. اما من می خواهم در مورد وزن کاری انجام دهم، زیرا وزن آن تقریباً 400 پوند یا تقریباً 200 کیلوگرم است.
Rams Eye The Track Guy را در فیس بوک و اینستاگرام دنبال کنید!